新浪微博
 騰訊微博

重復定位不準?十字線軌滑臺多維提質,筑牢設備高精度運行根基
重復定位不準?十字線軌滑臺多維提質,筑牢設備高精度運行根基
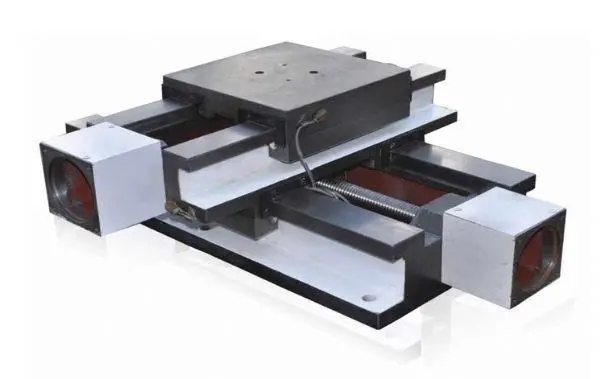
在精密自動化加工、數控檢測、精密裝配等高端設備領域,十字線軌滑臺作為核心直線運動執行部件,其重復定位精度直接決定設備加工良品率、檢測數據準確性與產品一致性。所謂重復定位精度,是指滑臺多次往復運動至同一目標點位的位置偏差值,行業高精度設備普遍要求該誤差控制在±0.003mm以內。但在實際生產運行中,很多設備會出現定位偏移、點位跳動、重復走位偏差等問題,不僅導致工件加工尺寸超差、檢測數據失真,還會加劇設備部件磨損,縮短設備使用壽命。北重廠家將深度拆解十字線軌滑臺重復定位不準的核心誘因,從機械結構、電控系統、參數調試、運維管控多維度,全方位解析提升設備運行精度的實操方案。
一、十字線軌滑臺重復定位不準的核心誤差根源
十字線軌滑臺的定位誤差并非單一因素導致,而是機械裝配、傳動結構、電控反饋、運行工況等多維度誤差疊加的結果,核心問題可歸納為四大類,也是精度優化的核心突破口。
(一)導軌與滑塊結構間隙誤差
十字線軌依靠直線導軌與滾珠滑塊的精密配合實現直線運動,配合間隙是影響定位精度的基礎因素。設備出廠預壓不足、長期負載運行后滑塊滾珠磨損、導軌接觸面氧化積垢,都會導致導軌與滑塊之間出現松動間隙。滑臺在啟停、換向過程中,間隙會引發微小位移晃動,直接造成重復定位偏差。同時,設備安裝基面平面度不達標、雙軌平行度偏移,會讓滑臺運行過程中產生側向偏載力矩,放大間隙誤差,出現單邊定位精準、雙邊走位偏移的問題。
(二)傳動系統背隙與形變誤差
北重廠家十字滑臺采用滾珠絲杠傳動,絲杠螺母副的反向間隙是重復定位不準的高頻誘因。當滑臺正負換向運動時,絲杠與螺母的嚙合間隙會產生空行程,無法即時傳遞動力,導致每次換向定位的偏移量不一致。此外,長期重載運行會造成絲杠輕微形變、聯軸器松動磨損,傳動同軸度偏差加劇,運動動力傳遞滯后、受力不均,進一步擴大重復定位誤差。高溫工況下,絲杠、導軌會產生熱伸長形變,形成持續性定位漂移,且誤差會隨運行時間累積放大。
(三)電控系統反饋與參數匹配誤差
電控系統的閉環控制精度,直接決定滑臺定位的修正能力。普通半閉環系統僅通過電機編碼器反饋轉角位置,無法規避絲杠形變、機械間隙帶來的實際位移誤差,長期運行易出現定位偏移。同時,設備參數調試不當也會引發精度問題:伺服增益過高會導致滑臺運行振蕩、點位抖動,增益過低則定位響應滯后;加減速參數設置不合理,急啟急停會產生慣性位移;脈沖當量、細分參數匹配錯誤,會造成系統性定位偏差。另外,原點傳感器積灰、松動、信號干擾,會導致每次復位基準偏移,引發重復性定位誤差。
二、十字線軌滑臺高精度提質優化實操方案
針對上述誤差根源,結合精密設備調校標準,從機械精修、電控升級、參數優化、運維管控四個維度,落地全方位精度提升方案,可系統性解決重復定位不準問題,實現滑臺微米級穩定運行。
(一)機械結構精調:消除間隙與裝配誤差
機械結構的精密性是精度提升的基礎,核心目標是消除配合間隙、修正裝配偏差、抑制形變誤差。
首先,精準調整滑塊預緊力,消除導軌運行間隙。根據設備負載工況適配預壓等級,輕載精密設備選用微預壓配置,重載設備采用中預壓配置,通過微調滑塊預緊螺絲,徹底消除導軌側向、垂向松動間隙,同時避免預壓過大造成運行卡頓、發熱加劇問題。其次,校準安裝基準,保障運動精度。采用水平儀、百分表校準設備安裝基面平面度,修正雙導軌平行度、絲杠安裝同軸度偏差,優化負載受力點位,保證力流路徑平直,減少偏載力矩引發的角位移誤差。
同時,治理傳動背隙誤差。針對絲杠螺母副反向間隙,采用雙螺母預緊結構或精密預壓螺母消除空行程,配合激光干涉儀精準測量實際背隙值,為電控補償提供精準數據支撐。定期檢查、更換磨損聯軸器,緊固傳動連接部件,杜絕傳動松動、動力傳遞滯后問題。針對熱形變誤差,可采用低熱膨脹系數材質部件,加裝溫度傳感器構建熱誤差補償模型,通過實時數據修正抵消溫度形變帶來的定位漂移。
(二)電控系統升級:構建高精度閉環反饋體系
電控反饋系統是修正動態誤差、長期穩定定位精度的核心,根據精度需求可分級升級控制模式。
對于常規精度設備,優化半閉環控制系統。校準伺服電機編碼器反饋精度,匹配驅動器細分、脈沖當量參數,修正電機轉角與實際位移的換算偏差,優化基礎定位準確性。對于高精度、高穩定性需求的精密設備,升級全閉環控制系統,在滑臺工作臺加裝高分辨率光柵尺,直接采集滑臺實際物理位置,替代電機轉角間接測算模式,徹底規避絲杠形變、機械間隙帶來的傳動誤差。控制系統可實時對比指令點位與實際點位的偏差,動態修正定位誤差,同時累積歷史誤差數據進行智能補償,實現長期高精度穩定運行。
此外,優化基準定位穩定性,定期清潔、緊固原點傳感器,屏蔽電路信號干擾,保障每次復位基準統一,杜絕基準偏移引發的重復定位誤差。
(三)系統參數精細化調校:優化運動控制邏輯
合理的參數設置可最大限度規避動態運行誤差,適配機械結構特性,提升定位平順性與精準度。
一是精準設置反向間隙補償參數,以激光干涉儀實測背隙數據為依據,將補償值設定為實際間隙的1.1-1.2倍,精準抵消換向空行程誤差,杜絕換向點位偏移問題。二是優化伺服增益參數,通過分段調試匹配最佳增益值,平衡響應速度與運行穩定性,避免增益過高引發的振蕩抖動、增益過低導致的定位滯后問題。三是優化加減速運動曲線,摒棄急啟急停控制模式,采用S型加減速曲線,平緩調節滑臺啟停速度,有效降低慣性位移對重復定位精度的影響。同時,根據負載重量、運行行程微調運動參數,實現不同工況下的精準定位適配。
總結:多維協同,實現十字滑臺高精度長效運行
十字線軌滑臺重復定位不準,本質是機械間隙、傳動誤差、電控偏差、運維缺失的綜合問題。想要徹底提升設備運行精度,不能單一更換部件或微調參數,需構建機械精修為基礎、電控閉環為核心、參數優化為輔助、常態化運維為保障的多維提質體系。通過消除機械結構固有誤差、精準閉環動態補償、優化運動控制邏輯、標準化日常維護,可有效將十字滑臺重復定位精度穩定控制在微米級,徹底解決點位偏移、走位不準問題,全面提升自動化設備的加工、檢測、裝配精度與穩定性,為高端精密生產提供可靠的設備支撐。